R&D · Matériel + logiciel · Travail de fin d'études 2025–2026
Un drone qui part lui-même à la recherche du nid de frelon asiatique — en suivant le signal d'un seul frelon marqué, puis en confirmant le nid avec une caméra thermique.
01 · Le problème
Le difficile n'est pas d'attraper le frelon. Le difficile est de trouver son nid.
Le frelon asiatique se répand à toute vitesse en Belgique depuis 2016. Il chasse les abeilles à l'entrée de la ruche, perturbe la nature et est dangereux pour les personnes allergiques aux piqûres.
On ne peut lutter qu'en trouvant le nid. Et c'est justement le problème : en été, une colonie déménage dans un nid à 20 ou 30 mètres de haut dans la cime d'un arbre, invisible derrière les feuilles. Les frelons volent à des kilomètres de chez eux. Les méthodes actuelles — observer, poser des pièges appâtés, suivre à pied — sont lentes, épuisantes et demandent beaucoup d'expérience.
Chaque semaine de retard compte. Un nid passé inaperçu produit en moyenne 250 nouvelles reines. Prudemment calculé, cela fait six nouveaux nids l'année suivante.
2021
nids trouvés en Flandre
2022
plus de cinq fois plus
2023
la croissance continue
2024
source : Vespa-Watch
« Le principal goulot d'étranglement n'est pas la capture de frelons isolés, mais la localisation de leurs nids. »
Point de départ du projet
02 · La solution
Un minuscule émetteur fixé sur un frelon capturé crie son propre « nom » à intervalles réguliers. Le drone n'écoute que ce nom — il ignore tout le reste dans les airs.
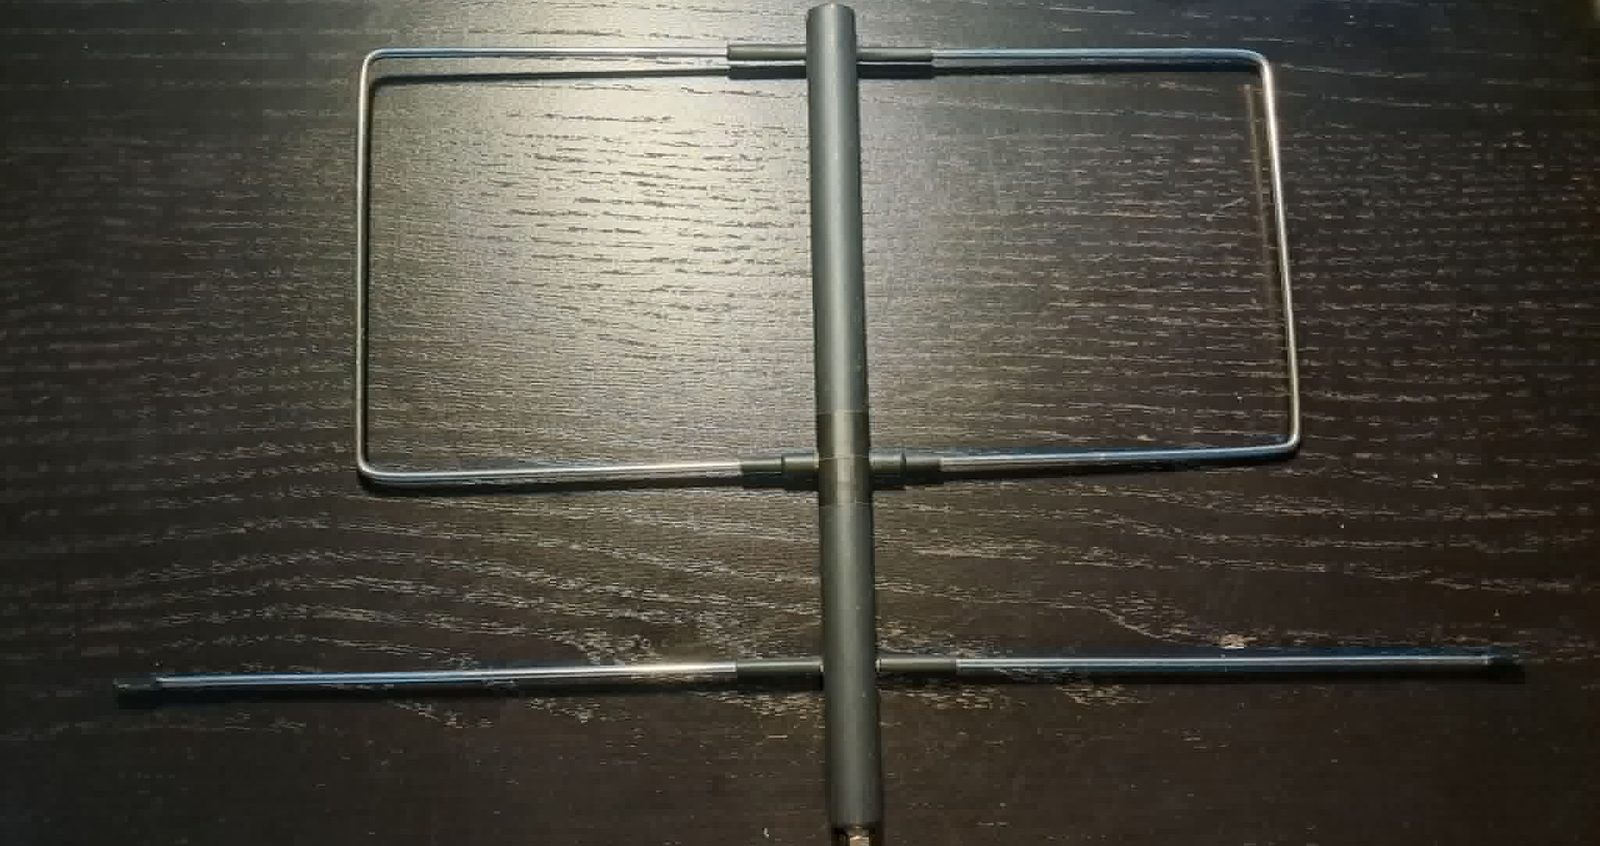
Une antenne directionnelle à bord entend de quel côté le signal est le plus fort. L'ordinateur de bord le mesure cinq fois par seconde et le dessine en direct sur un écran.
Un bouton. Le drone relève le signal dans douze directions, vole un peu dans ce sens pour vérifier que le signal se renforce vraiment, survole ensuite la source et revient. Avant chaque étape, il marque une courte pause, pour que l'opérateur puisse toujours intervenir.
L'endroit apparaît sur la carte, avec un score de fiabilité. Une caméra thermique montre ensuite où se trouve le nid : une colonie active est plus chaude que son environnement.
Le plus grand groupe sur le terrain. Simple à utiliser, avec retour en direct à l'écran et la possibilité de piloter soi-même.
Une zone plus grande en moins de temps, et des localisations immédiatement exploitables pour une intervention.
Tout est journalisé et exportable : trajet de vol, signal dans le temps, images thermiques.
03 · Comment ça marche
Émetteur
De la taille d'une pièce de monnaie, avec une minuscule batterie. Émet sur 433 MHz — une fréquence qui traverse bien le feuillage.
Récepteur
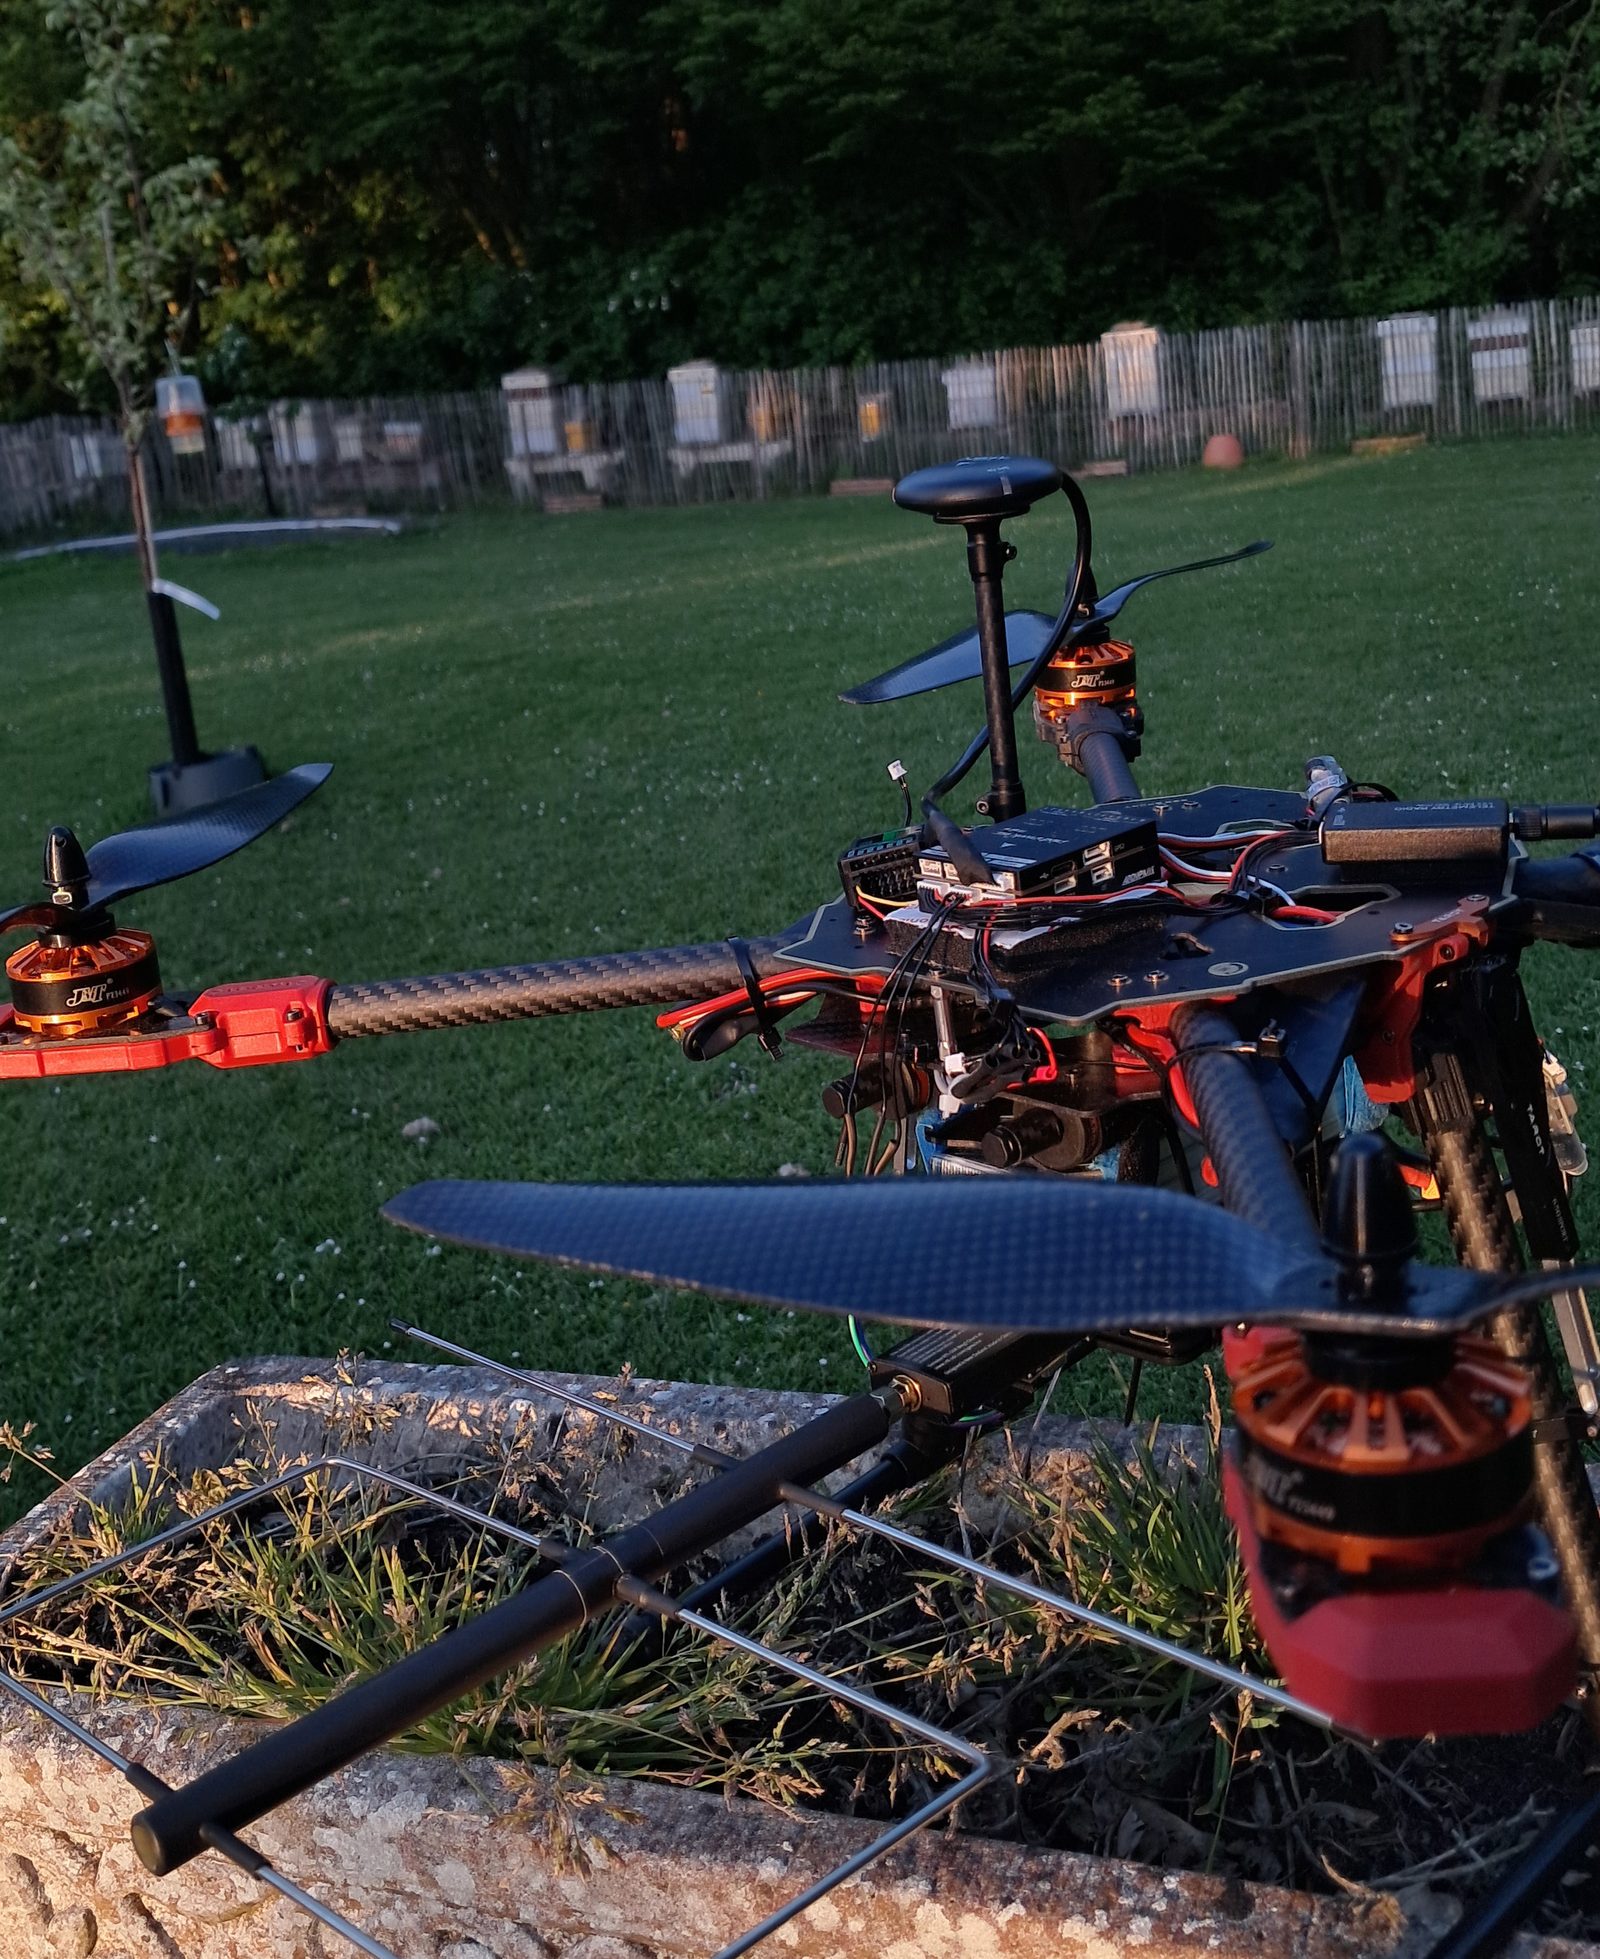
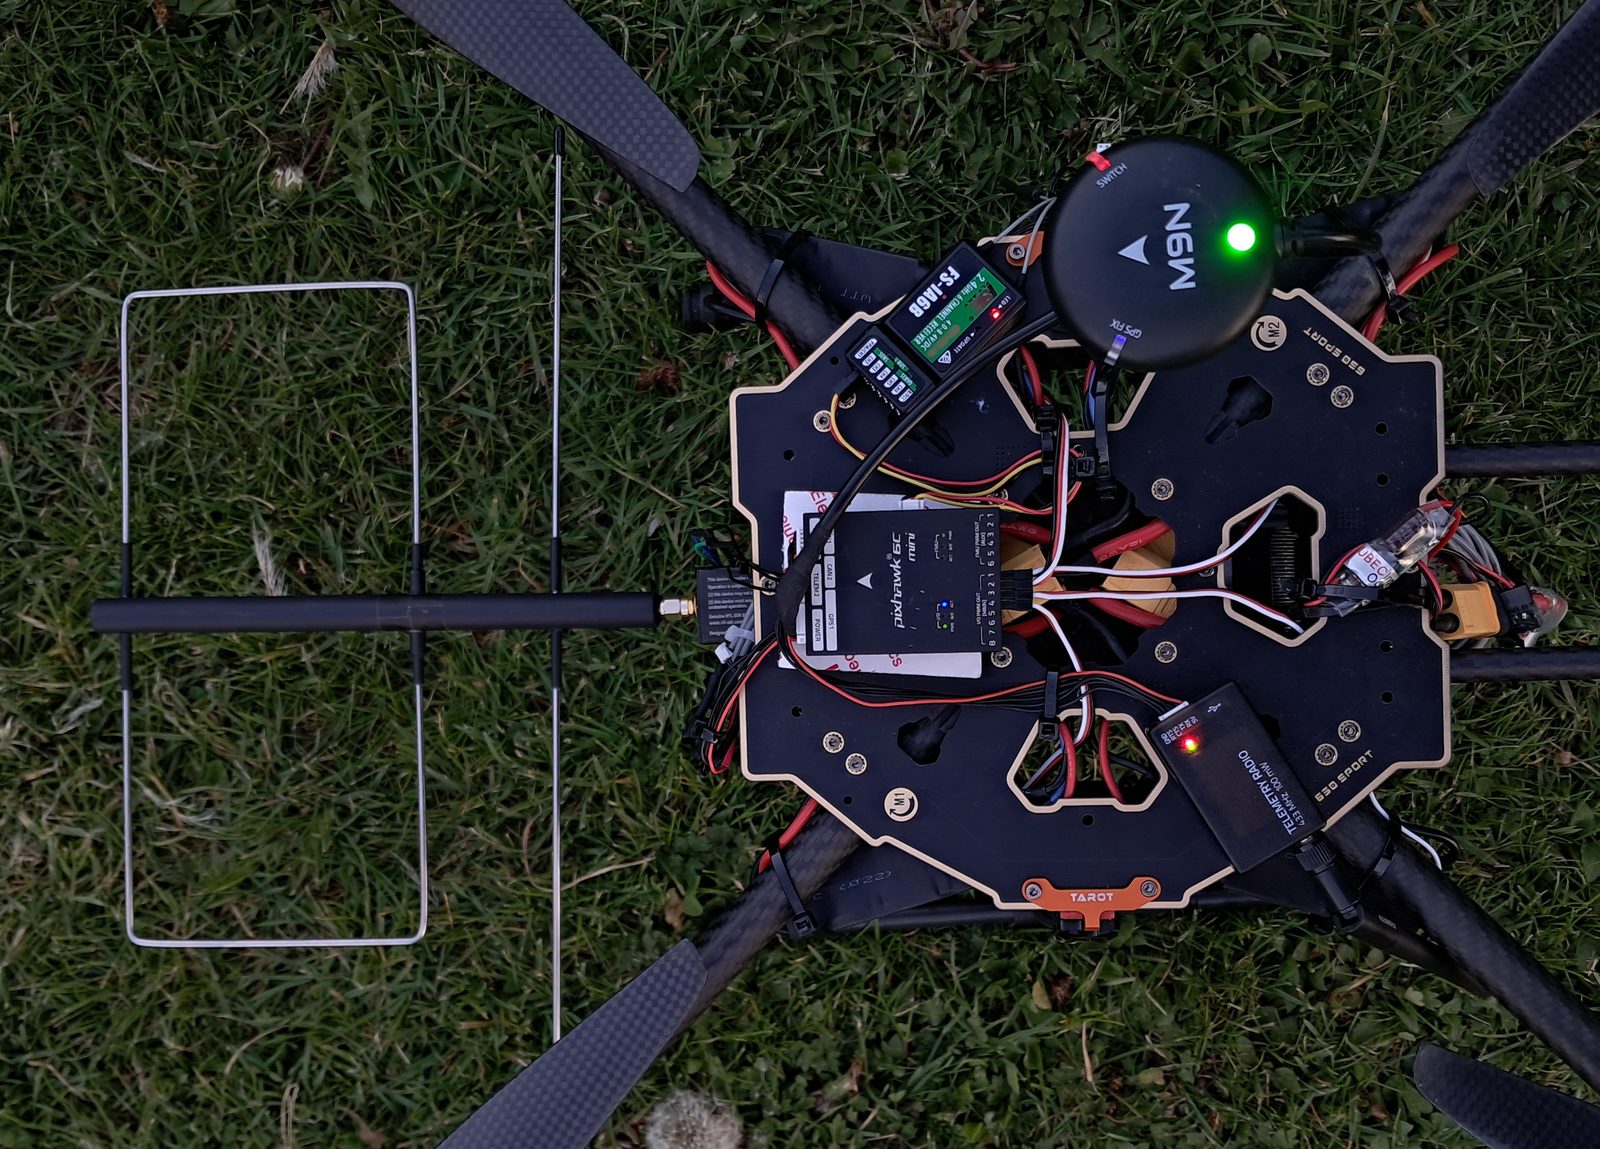
Une antenne Yagi sur le drone entend mieux dans une direction que dans les autres, comme un micro canon pour les ondes radio.
Cerveau
Un Raspberry Pi traite le signal, décide où aller, pilote la caméra thermique et héberge le tableau de bord.
Pilote
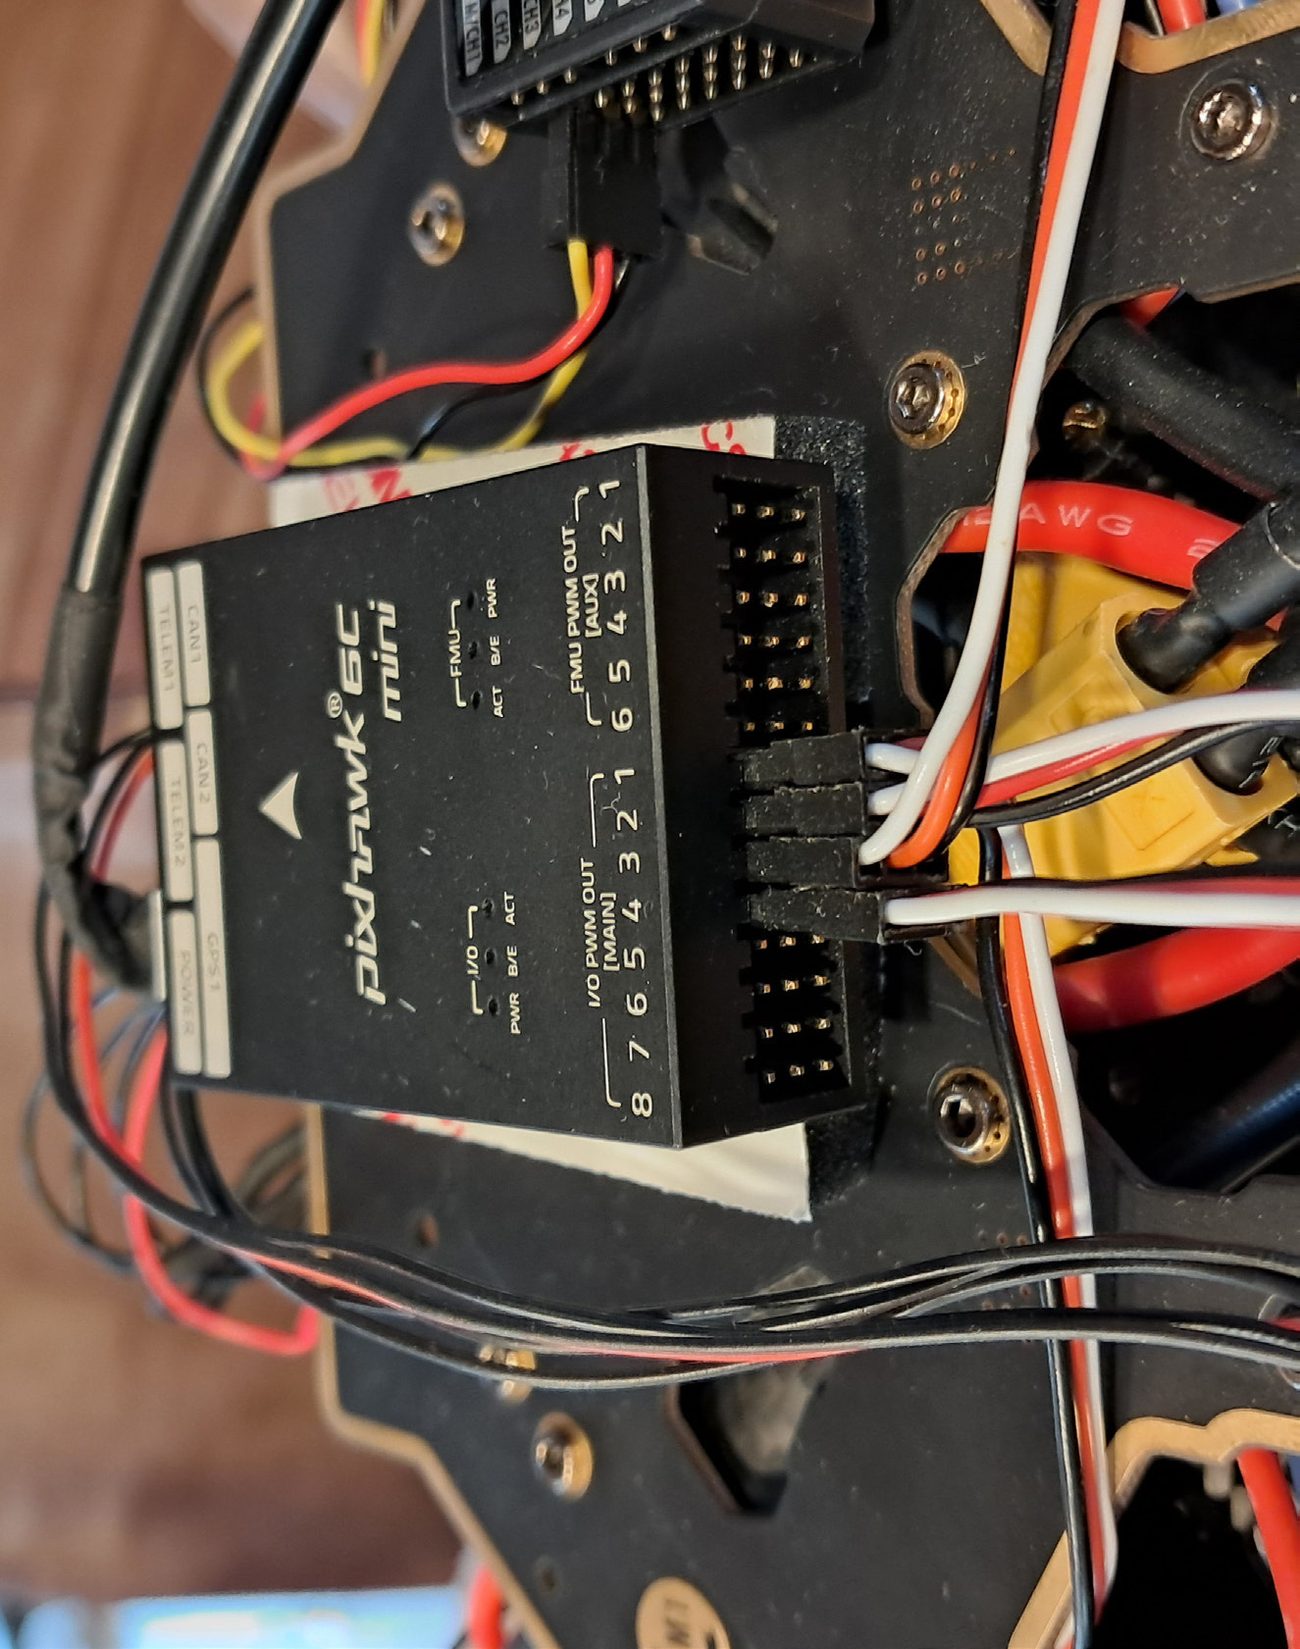
Un Pixhawk maintient le drone stable en l'air et exécute les ordres de l'ordinateur de bord. La radiocommande garde toujours la priorité.
Résultat
Coordonnées GPS avec score de fiabilité, prêtes à exporter vers Excel.
Dans une prairie, pas de wifi. Le drone diffuse donc son propre réseau. Un portable ou un smartphone s'y connecte et ouvre le tableau de bord comme une page web ordinaire. Dès que le drone est alimenté, tout démarre tout seul — ni écran, ni clavier, ni installation nécessaires.
La première version écoutait tout sur la fréquence choisie. À l'intérieur, ça marchait très bien ; dehors, le signal se noyait dans les clés de voiture, stations météo et sonnettes qui utilisent la même bande. La deuxième version n'écoute que les messages portant le bon nom. La différence a été le jour et la nuit — et cela permet d'emblée de suivre plus tard plusieurs frelons à la fois.


04 · Ce qu'il y a dedans
Il n'existe pas de kit « drone + radiopistage + navigation autonome ». Nous en avons donc composé un nous-mêmes — dix-neuf composants, chacun choisi parce qu'il s'entend avec les autres.
05 · Le tableau de bord
Un drone qui collecte des données ne vaut rien sans un écran qui rend ces données lisibles pour un humain.
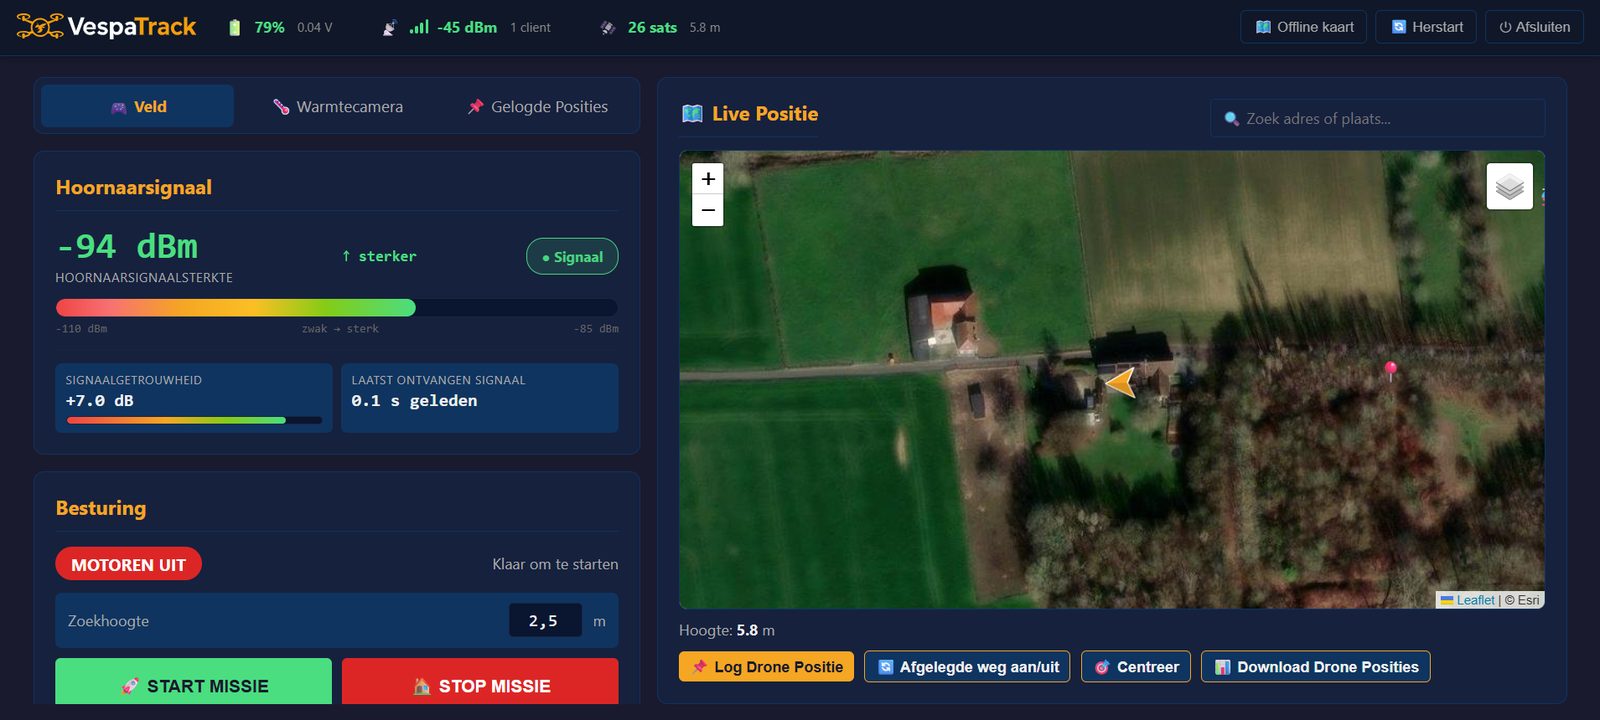
Force et qualité du signal sous forme de barres colorées, en direct. Pas de chiffres à interpréter — vous voyez tout de suite si vous chauffez ou refroidissez.
Position en direct du drone et trajet parcouru, sur des cartes téléchargées à l'avance. Cliquez pour enregistrer un emplacement de nid avec statut et note — l'adresse est recherchée automatiquement. Exportez vers Excel ou ouvrez dans Google Maps.
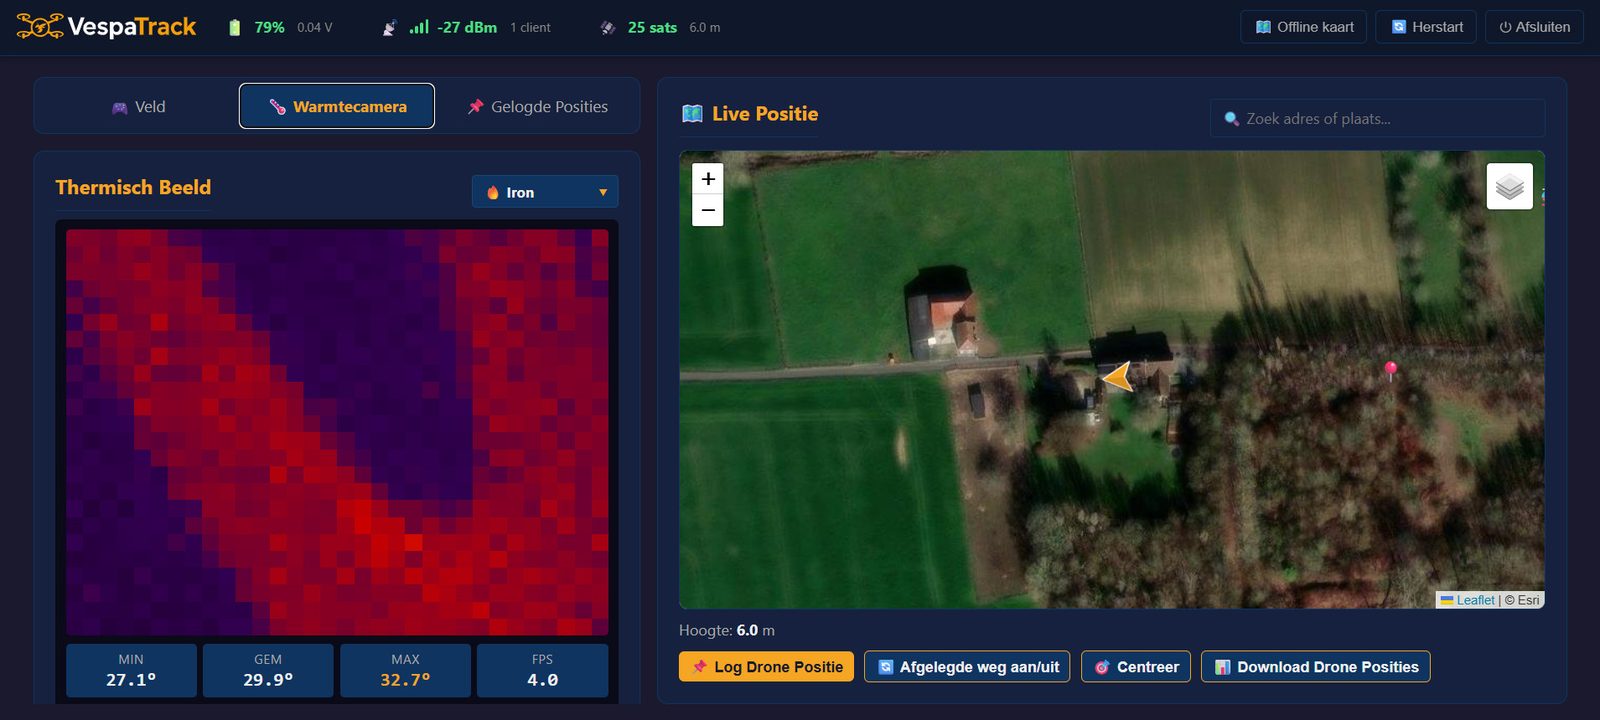
Image en direct de la caméra thermique, avec palette de couleurs au choix et températures minimale, moyenne et maximale affichées.
L'écran indique à chaque phase ce que le drone va faire, avec une courte pause avant chaque mouvement. Vous réglez vous-même l'altitude de recherche — les peupliers atteignent 30 à 50 mètres.
Le drone reste cinq secondes en vol stationnaire et contrôle vibrations, équilibre des moteurs et rotation. Si quelque chose cloche, il atterrit aussitôt et dit pourquoi. Quatre fois il a refusé de partir — et chaque fois, l'appareil s'est avéré vraiment défectueux.
Si l'opérateur change de mode sur la radiocommande, la mission s'arrête immédiatement et tout ce qui a déjà été mesuré est conservé.


06 · La prise de conscience
L'algorithme le plus évident n'a pas survécu à la prairie. Ce que nous en avons appris dépasse ce projet.
Le plan était simple : avancer pas à pas vers là où le signal se renforce, comme on marche vers un son dans le noir. Le 2 août, après deux pas, le drone se trouvait à moins de trois mètres de l'émetteur, avec le signal le plus fort de tout le vol. Et il s'est ensuite éloigné de 21 mètres.
La cause n'était pas celle que prédisent les manuels. Un signal qui faiblit ne vous dit tout simplement pas si vous passez à côté ou si vous venez de le dépasser. Pire : la différence entre deux pas était plus petite que la fluctuation naturelle du signal lui-même. Le drone pilotait sur du bruit. Et aucune méthode de calcul plus futée ne tire de l'information d'une mesure qui n'en contient pas.
Nous n'avons donc pas changé l'algorithme, mais ce que nous mesurons. Le drone survole désormais l'émetteur en un seul mouvement fluide. Au moment où il passe au-dessus, le signal chute brusquement — et ce moment est impossible à manquer. Il refait ensuite la même ligne en sens inverse, pour qu'un éventuel retard de mesure s'annule de lui-même. Plus rapide, plus simple et plus fiable.
| Pas à pas | Survol & retour croisé | |
|---|---|---|
| Sur quoi le drone pilote-t-il ? | une petite différence entre deux pas | une chute nette au passage |
| Nettement au-dessus du bruit ? | non | oui, largement |
| Mesures par mètre | 0,2 | 4 |
| Sait-il qu'il l'a dépassé ? | non | ja |
| Durée d'une passe de recherche | ± 70 secondes | ± 30 secondes |
« Vérifiez d'abord que ce que vous mesurez dépasse votre erreur de mesure, avant de chercher un meilleur algorithme. »
La leçon — plus générale que ce projet
07 · Testé avec de vrais utilisateurs
Le tableau de bord a été présenté deux fois à deux désinsectiseurs professionnels du frelon asiatique, tous deux également apiculteurs. Sans explication préalable, en pensant à voix haute, sans aide quand ils bloquaient. C'est la seule façon de voir ce qu'un écran raconte par lui-même.
Ils ont compris la structure immédiatement et déduit eux-mêmes le principe — signal plus fort, nid plus proche. Les problèmes étaient dans la présentation, pas dans les fonctions. Au second tour : « bien mieux que la dernière fois », « tout en un coup d'œil ».
L'enseignement le plus net est venu de leur propre travail : l'essentiel du temps de recherche part dans la détermination répétée de la direction de vol d'un frelon. La valeur n'est donc pas de remplacer leur méthode, mais d'accélérer l'étape la plus lente.
« Mieux vaut tout sur un écran, sans devoir faire défiler. »
Tableau de bord réorganisé en onglets — l'essentiel tient désormais sur un écran.
Des abréviations comme SNR et dBm ne nous disent rien.
Jargon remplacé par des mots simples, y compris dans la barre d'état en haut.
La couleur est plus intuitive que les chiffres.
Force et qualité du signal ont reçu une barre colorée, calibrée sur ce qui est réellement mesuré.
Les peupliers atteignent 30 à 50 mètres — la hauteur des arbres détermine à quelle altitude chercher.
Altitude de recherche réglable depuis le tableau de bord.
Ils cherchaient le bouton d'export près de la liste des positions, pas sous la carte. Et « Drone pad » ne parlait à personne.
Bouton ajouté là où ils le cherchaient ; fonction renommée Trajet parcouru.
08 · Où ça en est
09 · Ce que ça nous a appris
Ce ne sont pas les composants isolés qui étaient difficiles, mais les faire coopérer de façon fiable.
L'ordinateur de bord recevait bien des données du contrôleur de vol, mais ne pouvait pas renvoyer d'ordres — par aucun câble ni aucune radio. Nous ne l'avons pas fait disparaître par magie, mais contourné avec une liaison USB directe. Ce détour a porté toute la campagne de terrain, et il est proprement documenté.
Trois petites erreurs de câblage et de réglage ont fait que le drone essayait de corriger une inclinaison avec le mauvais moteur — et s'inclinait donc davantage. Puis encore un mois de casse-tête jusqu'à ce qu'il reste en vol stationnaire, inébranlable.
Le premier récepteur entendait tout sur la fréquence choisie. À l'intérieur, ça semblait marcher ; dehors, le signal se perdait parmi tous les autres appareils. Passer à des messages portant un nom propre n'était plus une option, mais une nécessité.
L'un tournait dès une touche de gaz, l'autre seulement à quarante pour cent. Le réglage manuel empirait les choses. Nous avons finalement ajusté le seuil dans le contrôleur de vol pas à pas jusqu'à ce que les quatre démarrent ensemble.
Le contrôleur de vol parle par une seule ligne série. Dès que deux composants écoutaient en même temps, ils se volaient les messages et des commandes se perdaient. Il y a maintenant un seul « facteur » central qui est le seul à lire et remet proprement les réponses à qui les a demandées.
En matériel, une pièce oubliée ne coûte pas des minutes mais des semaines. Depuis, nous commandons des pièces de rechange et vérifions la nomenclature complète avant que le premier fer à souder ne chauffe.
10 · La suite
L'appareil est actuellement reconstruit sur la base de tout ce que la première version nous a appris.
L'intervention la moins chère au plus grand gain : elle détermine à la fois la précision et la portée du relèvement du drone.
Jusqu'ici la balise émettait au minimum. À pleine puissance, la zone de recherche est démultipliée.
À la fin de l'automne, quand le contraste est maximal. Ensuite : faire reconnaître le nid automatiquement dans l'image.
Pour chercher aussi à des distances plus grandes et inconnues — c'est là que les méthodes de calcul plus avancées deviennent utiles.
Forêt dense, plusieurs sources de perturbation, une cible en mouvement.
Le drone peut aussi suivre les émetteurs d'autres systèmes. Complémentaire à ceux qui cherchent à pied — pas de concurrence, mais un renfort.
Une carte partagée sur laquelle les désinsectiseurs revendiquent et suivent les emplacements de nids — avec le contrôle d'accès et la protection de la vie privée nécessaires.
Matériel, IA ou recherche ?