R&D · Hardware + software · Bachelorproef 2025–2026
Een drone die zélf op zoek gaat naar het nest van de Aziatische hoornaar — door het signaal van één gemerkte hoornaar te volgen, en het nest daarna met een warmtecamera te bevestigen.
01 · Het probleem
Het moeilijke is niet de hoornaar vangen. Het moeilijke is haar nest vinden.
De Aziatische hoornaar verspreidt zich sinds 2016 razendsnel door België. Ze jaagt op honingbijen aan de ingang van de kast, verstoort de natuur en is gevaarlijk voor wie allergisch is voor steken.
Bestrijden kan alleen als je het nest vindt. En net dat is het probleem: in de zomer verhuist een kolonie naar een nest 20 tot 30 meter hoog in een boomkruin, onzichtbaar achter de bladeren. Hoornaars vliegen kilometers ver van huis. De methodes van vandaag — kijken, lokpotten zetten, te voet volgen — zijn traag, vermoeiend en vragen veel ervaring.
Elke week vertraging telt. Eén onopgemerkt nest levert gemiddeld 250 nieuwe koninginnen op. Voorzichtig gerekend zijn dat het jaar erna zes nieuwe nesten.
2021
gevonden nesten in Vlaanderen
2022
ruim vijf keer meer
2023
de groei zet door
2024
bron: Vespa-Watch
“Het grootste knelpunt is niet het vangen van individuele hoornaars, maar het lokaliseren van hun nesten.”
Vertrekpunt van het project
02 · De oplossing
Een piepkleine zender op één gevangen hoornaar roept om de zoveel tijd zijn eigen “naam” uit. De drone luistert alleen naar die naam — al de rest in de lucht negeert ze.
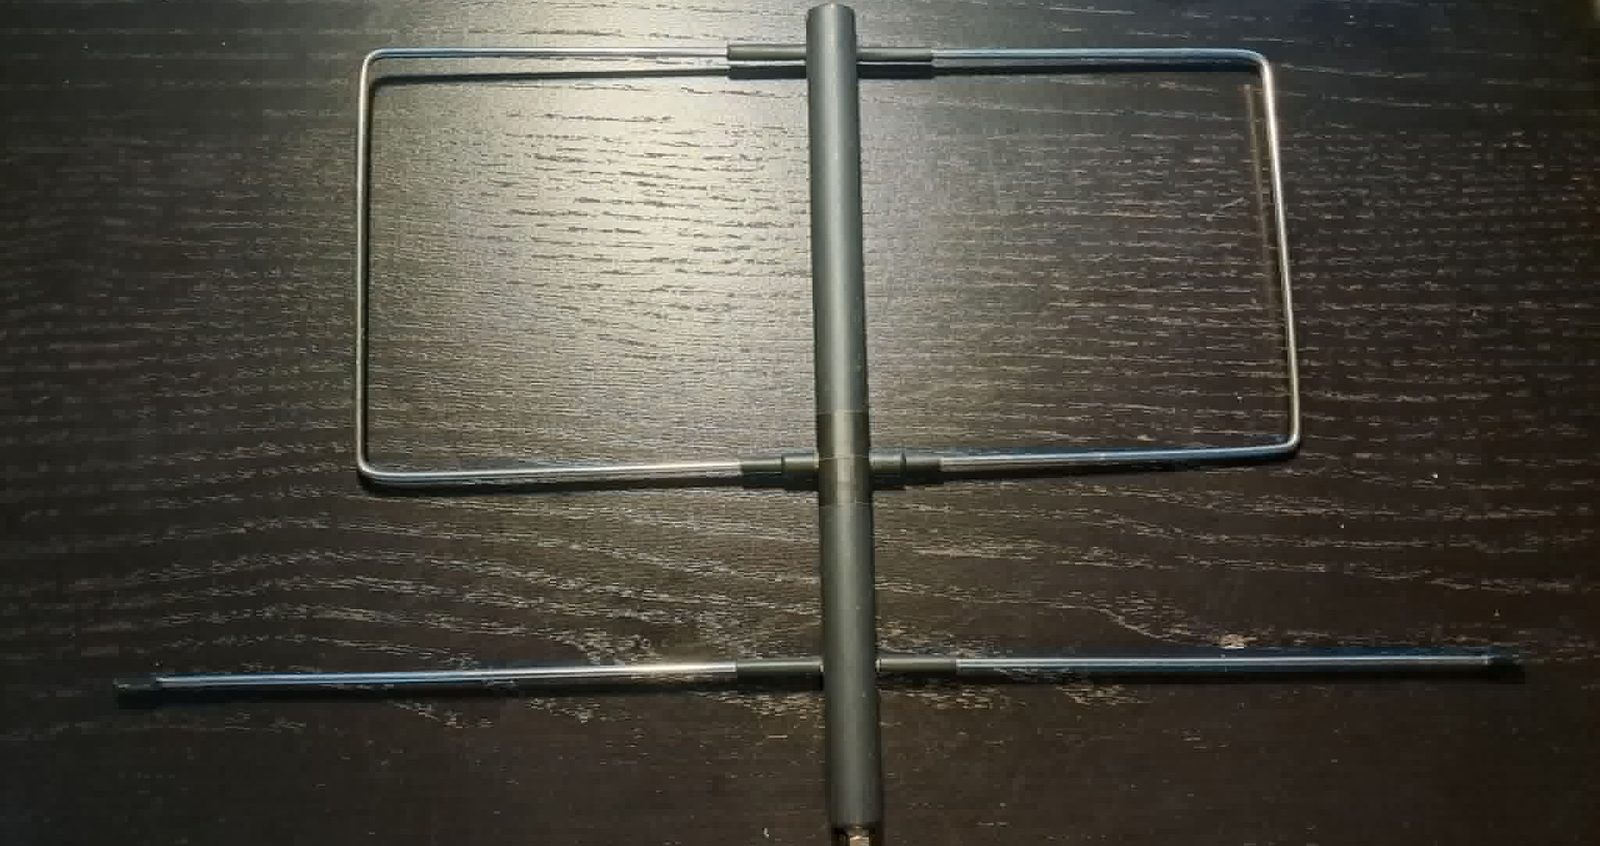
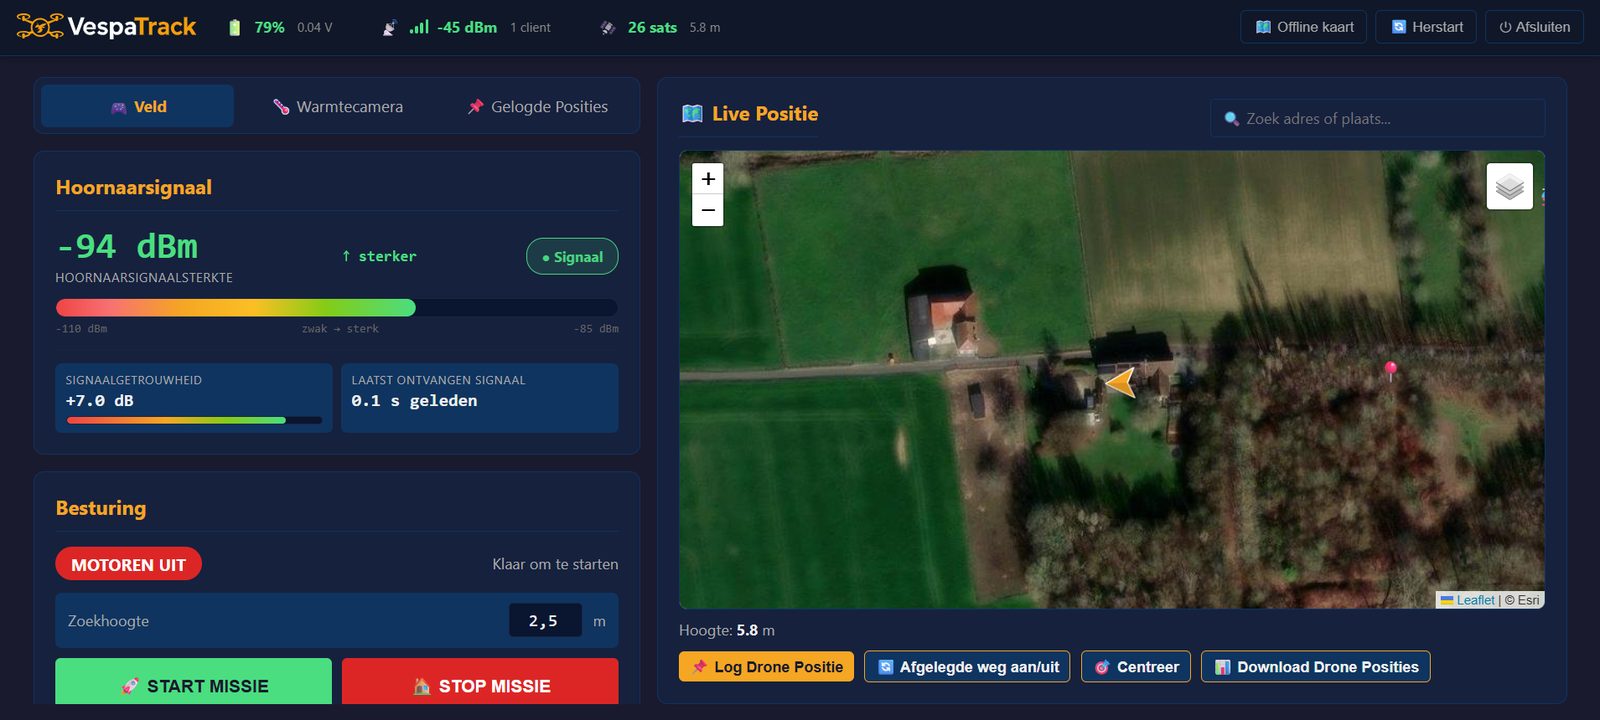
Een richtantenne aan boord hoort aan welke kant het signaal het sterkst is. De boordcomputer meet dat vijf keer per seconde en tekent het live op een scherm.
Eén knop. De drone peilt in twaalf richtingen, vliegt een stukje die kant op om te controleren dat het signaal écht sterker wordt, vliegt dan over de bron heen en keert terug. Vóór elke stap pauzeert ze even, zodat de operator altijd kan ingrijpen.
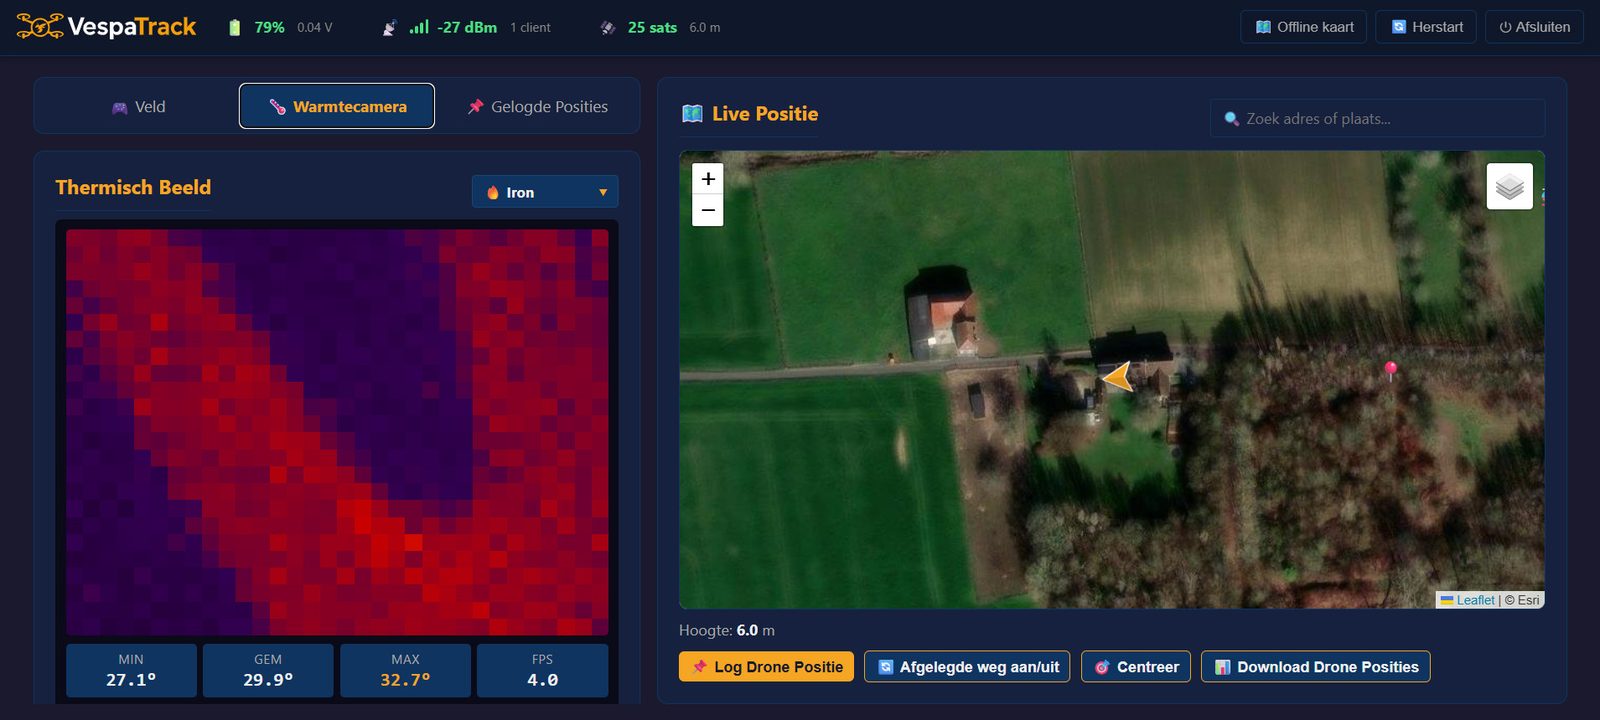
De plek komt op de kaart, met een betrouwbaarheidsscore. Een warmtecamera toont daarna waar het nest zit: een actieve kolonie is warmer dan haar omgeving.
De grootste groep in het veld. Simpel te bedienen, met live feedback op het scherm en de mogelijkheid om zelf te sturen.
Een grotere zone in minder tijd, en locaties die meteen bruikbaar zijn voor een interventie.
Alles wordt gelogd en is exporteerbaar: vliegroute, signaal over tijd, warmtebeelden.
03 · Hoe het werkt
Zender
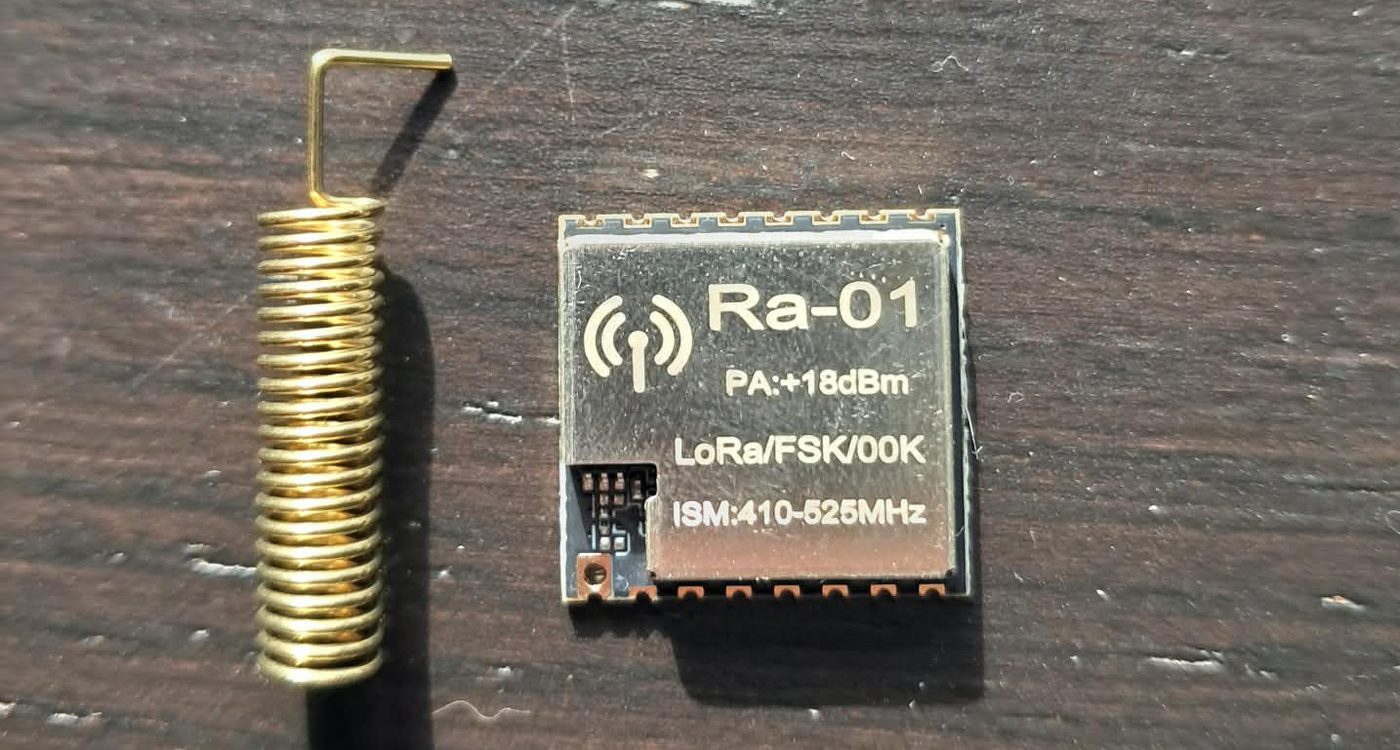
Ter grootte van een muntstuk, met een minuscule batterij. Zendt op 433 MHz — een frequentie die goed door bladeren dringt.
Ontvanger
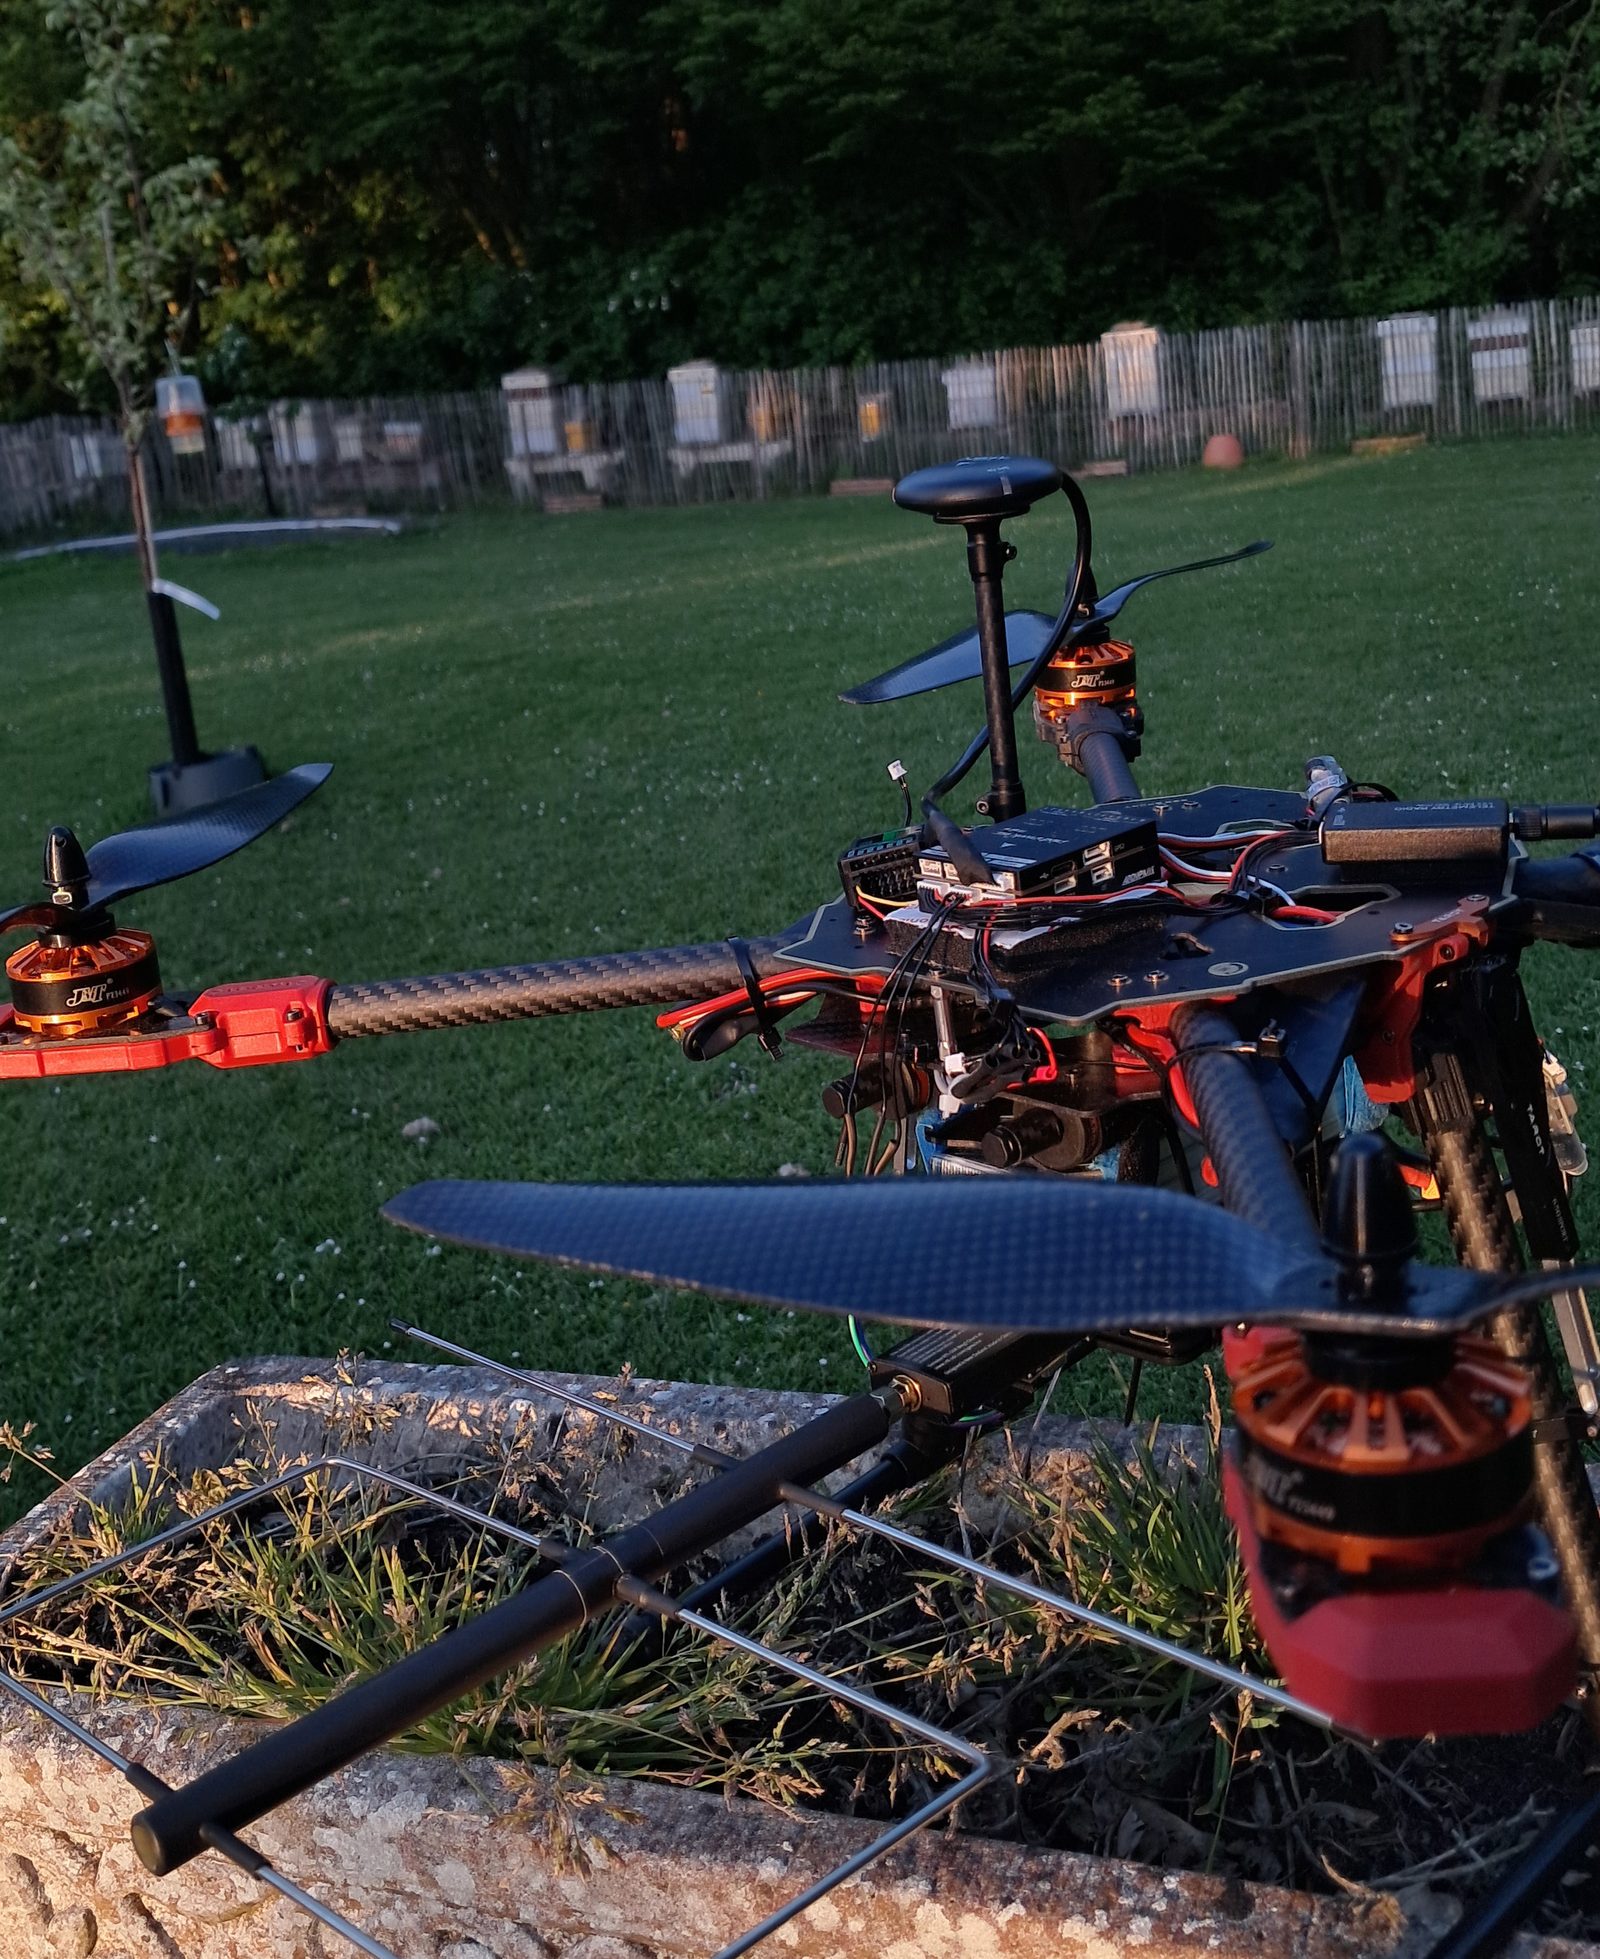
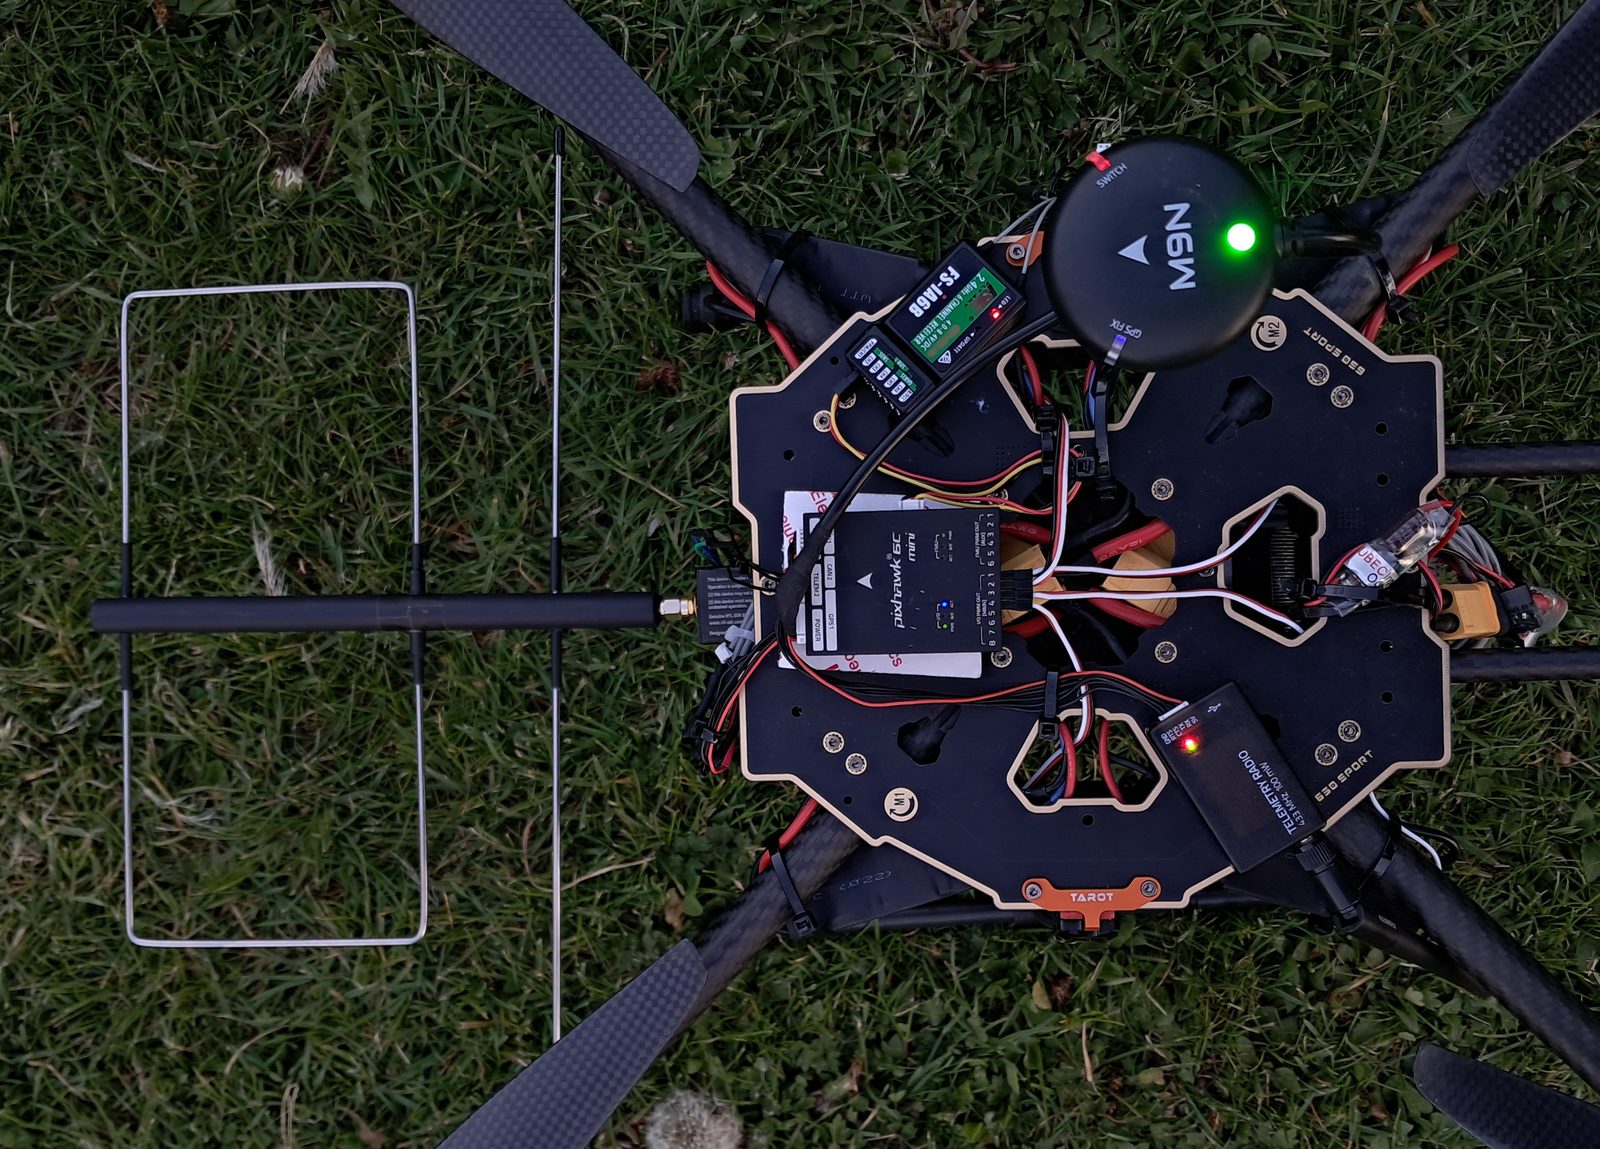
Een Yagi-antenne op de drone hoort beter in één richting dan in de andere, zoals een richtmicrofoon voor radiogolven.
Brein
Een Raspberry Pi verwerkt het signaal, beslist waarheen, stuurt de warmtecamera aan en host het dashboard.
Piloot
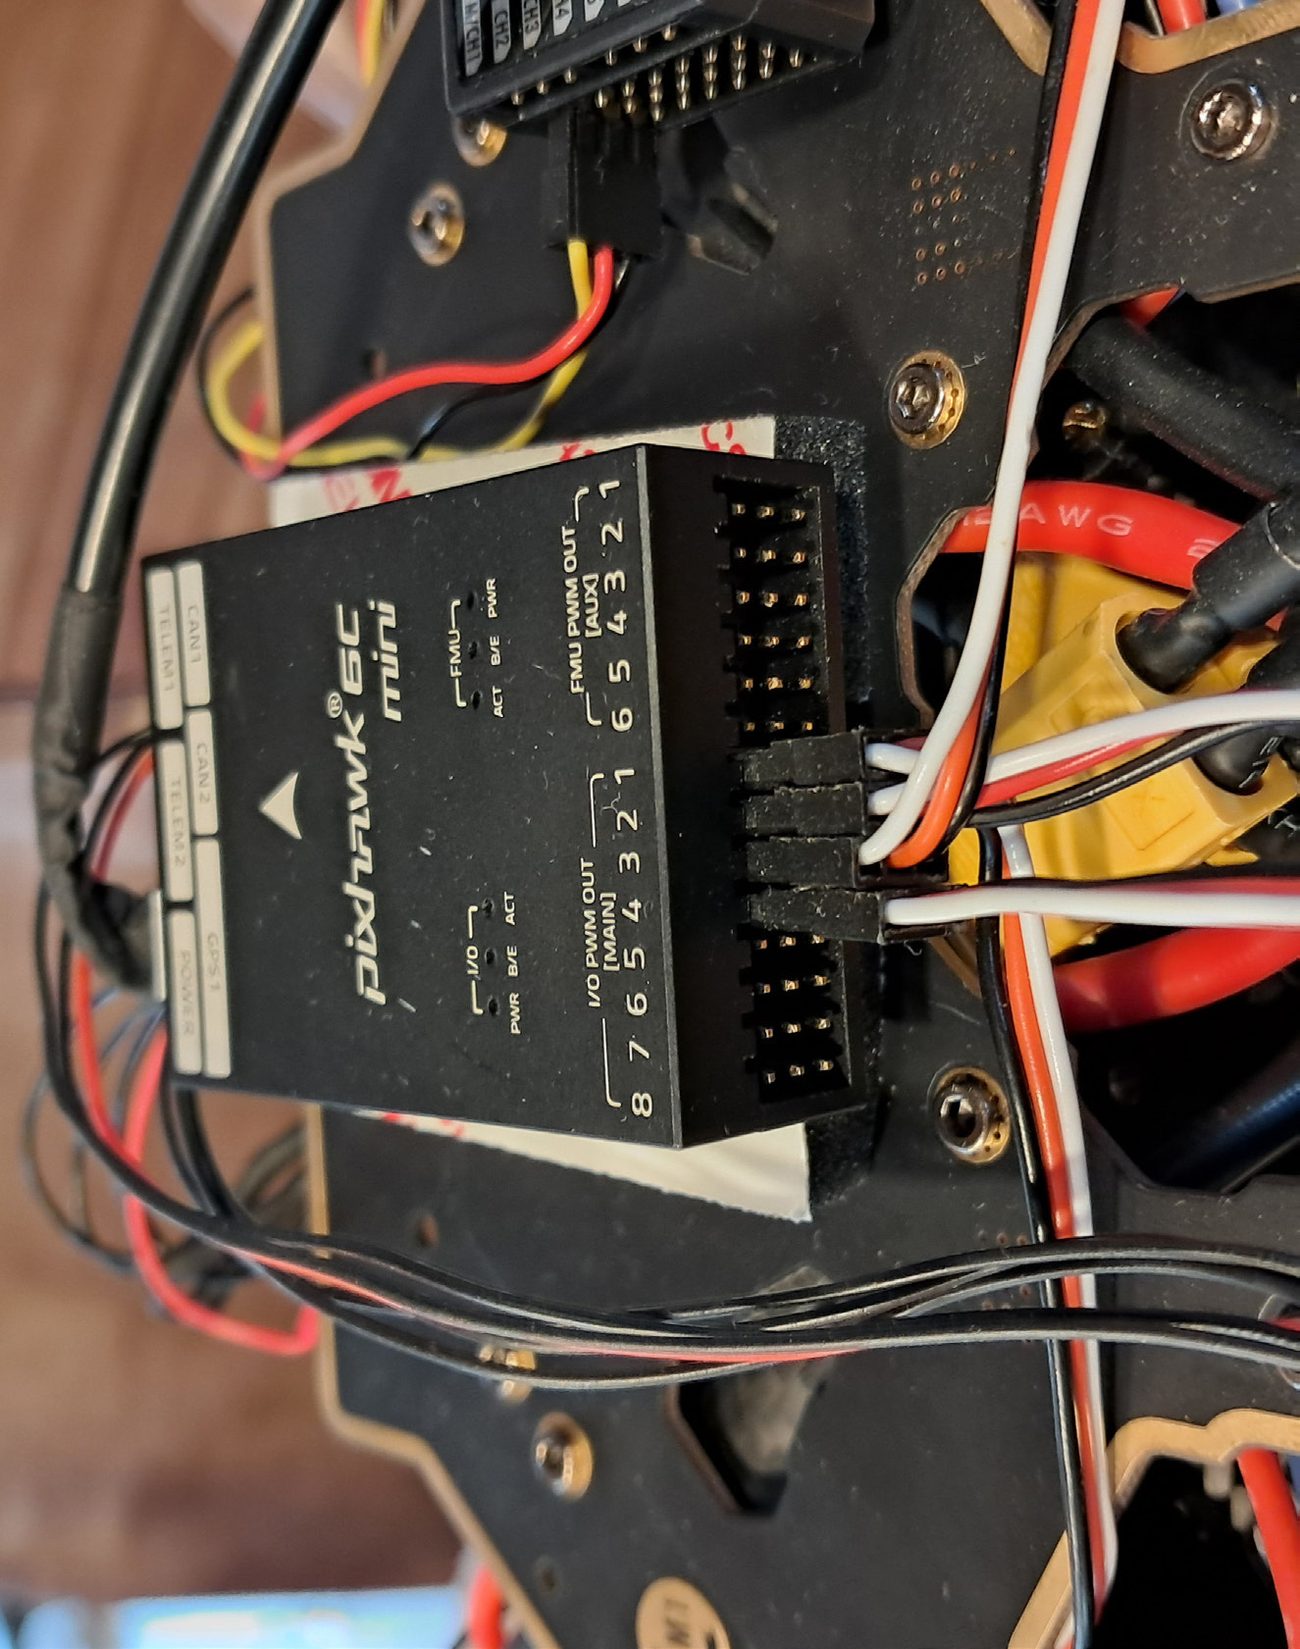
Een Pixhawk houdt de drone stabiel in de lucht en voert de opdrachten van de boordcomputer uit. De handzender houdt altijd voorrang.
Resultaat
GPS-coördinaten met betrouwbaarheidsscore, klaar om te exporteren naar Excel.
In een weide is geen wifi. Daarom zendt de drone haar eigen netwerk uit. Laptop of smartphone verbindt ermee en opent het dashboard als een gewone webpagina. Zodra de drone stroom krijgt, start alles vanzelf op — geen scherm, toetsenbord of installatie nodig.
De eerste versie luisterde naar alles op de gekozen frequentie. Binnen werkte dat prima; buiten verdronk het signaal in autosleutels, weerstations en deurbellen die dezelfde band gebruiken. De tweede versie luistert enkel naar berichten met de juiste naam. Het verschil was dag en nacht — en het maakt het meteen mogelijk om later meerdere hoornaars tegelijk te volgen.


04 · Wat erin zit
Er bestaat geen bouwpakket voor “drone + radiotracking + zelfstandig navigeren”. Dus hebben we er zelf één samengesteld — negentien onderdelen, elk gekozen omdat het met de rest wil samenwerken.
05 · Het dashboard
Een drone die data verzamelt is waardeloos zonder een scherm dat die data leesbaar maakt voor een mens.
Signaalsterkte en -kwaliteit als kleurbalken, live. Geen cijfers die je moet interpreteren — je ziet meteen of je warmer of kouder wordt.
Live positie van de drone en de afgelegde weg, op kaarten die vooraf gedownload zijn. Klik om een nestlocatie vast te leggen met status en notitie — het adres wordt er automatisch bij gezocht. Exporteer naar Excel of open in Google Maps.
Live beeld van de warmtecamera, met kleurenpalet naar keuze en de laagste, gemiddelde en hoogste temperatuur in beeld.
Het scherm toont per fase wat de drone gaat doen, met een korte pauze vóór elke zet. De zoekhoogte stel je zelf in — populieren halen 30 tot 50 meter.
De drone hangt vijf seconden stil en controleert trillingen, motorbalans en rotatie. Klopt er iets niet, dan landt ze meteen en zegt ze waarom. Vier keer weigerde ze te vertrekken — telkens bleek het toestel achteraf écht defect.
Schakelt de operator op de handzender van modus, dan stopt de missie onmiddellijk en blijft alles wat al gemeten is bewaard.


06 · Het inzicht
Het meest voor de hand liggende algoritme overleefde het weiland niet. Wat we daaruit leerden, is breder dan dit project.
Het plan was simpel: stap voor stap bewegen naar waar het signaal sterker wordt, zoals je in het donker naar een geluid toe loopt. Op 2 augustus stond de drone na twee stappen op nog geen drie meter van de zender, met het sterkste signaal van de hele vlucht. En vloog toen 21 meter weg.
De oorzaak was niet wat de handboeken voorspellen. Een signaal dat zwakker wordt, vertelt je gewoon niet of je ernaast loopt of er net voorbij bent. Erger: het verschil tussen twee stappen was kleiner dan de natuurlijke schommeling van het signaal zelf. De drone stuurde op ruis. En geen enkele slimmere rekenmethode haalt informatie uit een meting die er niet in zit.
Dus veranderden we niet het algoritme, maar wat we meten. De drone vliegt nu in één vloeiende beweging dwars over de zender heen. Op het moment dat ze erover gaat, zakt het signaal plots scherp in — en dat moment is niet te missen. Daarna vliegt ze dezelfde lijn terug, zodat een eventuele vertraging in de meting zichzelf uitmiddelt. Sneller, eenvoudiger en betrouwbaarder.
| Stap voor stap | Doorvliegen & terugkruisen | |
|---|---|---|
| Waarop stuurt de drone? | een klein verschil tussen twee stappen | een scherpe dip bij het passeren |
| Duidelijk boven de ruis? | nee | ja, ruim |
| Metingen per meter | 0,2 | 4 |
| Weet ze of ze er voorbij is? | nee | ja |
| Duur van een zoekbeurt | ± 70 seconden | ± 30 seconden |
“Kijk eerst of wat je meet groter is dan je meetfout, vóór je een beter algoritme gaat zoeken.”
De les — algemener dan dit project
07 · Getest met echte gebruikers
Het dashboard werd twee keer voorgelegd aan twee professionele verdelgers van de Aziatische hoornaar, allebei ook imker. Zonder uitleg vooraf, hardop denkend, zonder hulp als ze vastliepen. Alleen zo zie je wat een scherm uit zichzelf vertelt.
De structuur begrepen ze meteen, en het principe — sterker signaal is dichter bij het nest — leidden ze zelf af. De problemen zaten in de presentatie, niet in de functies. Bij de tweede ronde: “veel beter dan de vorige keer”, “alles in één oogopslag”.
Het scherpste inzicht kwam uit hun eigen werk: het meeste zoektijd kruipt in het telkens opnieuw bepalen van de vliegrichting van een hoornaar. De waarde zit dus niet in het vervangen van hun methode, maar in het versnellen van de traagste stap erin.
“Best alles op één scherm, dat je niet moet scrollen.”
Het dashboard herschikt in tabbladen — de kern past nu op één scherm.
Afkortingen als SNR en dBm zeggen ons niets.
Vakjargon vervangen door gewone woorden, ook in de statusbalk bovenaan.
Kleur werkt intuïtiever dan cijfers.
Signaalsterkte en -kwaliteit kregen een kleurbalk, geschaald op wat écht gemeten wordt.
Populieren halen 30 tot 50 meter — de boomhoogte bepaalt hoe hoog je zoekt.
De zoekhoogte instelbaar gemaakt vanaf het dashboard.
De exportknop zochten ze bij de lijst met posities, niet onder de kaart. En “Drone pad” zei niemand iets.
Knop toegevoegd waar ze hem zochten; functie hernoemd naar Afgelegde weg.
08 · Waar het staat
09 · Wat het ons leerde
Niet de losse onderdelen waren moeilijk, wel ze betrouwbaar laten samenwerken.
De boordcomputer kreeg wel gegevens van de vluchtcontroller, maar kon geen opdrachten terugsturen — via geen enkele kabel of radio. We hebben het niet weggetoverd, wel omzeild met een rechtstreekse USB-verbinding. Die omweg heeft de hele veldcampagne gedragen, en staat netjes gedocumenteerd.
Drie kleine fouten in bedrading en instellingen zorgden ervoor dat de drone een kanteling probeerde te corrigeren met de verkeerde motor — en dus harder kantelde. Daarna nog een maand puzzelen tot ze rotsvast bleef hangen.
De eerste ontvanger hoorde alles op de gekozen frequentie. Binnen leek dat te werken; buiten viel het signaal weg tussen alle andere apparaten. Overschakelen op berichten met een eigen naam was geen optie meer, maar een noodzaak.
De ene motor draaide al bij een tikje gas, de andere pas bij veertig procent. Handmatig afstellen maakte het erger. Uiteindelijk hebben we de drempel in de vluchtcontroller stap voor stap bijgesteld tot alle vier gelijk startten.
De vluchtcontroller praat via één seriële lijn. Zodra twee onderdelen tegelijk meeluisterden, stalen ze elkaars berichten en gingen commando's verloren. Nu is er één centrale "postbode" die als enige leest en antwoorden netjes aflevert bij wie erom vroeg.
Bij hardware kost een vergeten onderdeel geen minuten maar weken. Sindsdien bestellen we reserveonderdelen mee en controleren we de volledige stuklijst vóór de eerste soldeerbout warm wordt.
10 · Wat volgt
Het toestel wordt momenteel herbouwd op basis van alles wat de eerste versie ons heeft geleerd.
De goedkoopste ingreep met de grootste winst: ze bepaalt zowel hoe nauwkeurig als hoe ver de drone kan peilen.
Tot nu toe zond het baken op het minimum. Op vol vermogen wordt het zoekgebied een veelvoud groter.
In de late herfst, wanneer het contrast maximaal is. Daarna: het nest automatisch laten herkennen in het beeld.
Om ook op grotere, onbekende afstand te zoeken — daar komen de geavanceerdere rekenmethodes wél van pas.
Dicht bos, meerdere storingsbronnen, een bewegend doelwit.
De drone kan ook zenders van andere systemen volgen. Complementair aan wie te voet zoekt — geen concurrentie, wel versterking.
Een gedeelde kaart waarop verdelgers nestlocaties claimen en opvolgen — met de nodige toegangscontrole en privacybescherming.
Hardware, AI of onderzoek?